 c4e86b5e66 |
||
|---|---|---|
| assets | ||
| src | ||
| .gitattributes | ||
| .gitignore | ||
| README.md | ||
| gzsim_run.sh | ||
README.md
基于ROS2的无人小车自主探索与建图
本卡片让机器人在未知办公室环境中自主探索,并生成 2D 栅格地图。当机器人还不知道环境长什么样,无人小车通过本模块知道如何先把环境“走一遍、画出来”。本卡片依赖ROS2 Humble、Nav2、TurtleBot3 Gazebo、SLAM Toolbox 与 explore_lite 完成自主探索与地图保存。
1. 环境要求
- Ubuntu 22.04
- ROS2 Humble
- Gazebo Sim Harmonic
编译
cd /workspace
colcon build --symlink-install
source /opt/ros/humble/setup.bash
source install/setup.bash
确认 package 能被 ROS2 找到
ros2 pkg list | grep explore
预计打印结果:explore_lite
注意事项
之后每打开一个新终端,都建议先执行:
source /opt/ros/humble/setup.bash
source install/setup.bash
export TURTLEBOT3_MODEL=burger
为了方便,也可以写入 ~/.bashrc:
echo 'source /opt/ros/humble/setup.bash' >> ~/.bashrc
echo 'source ~/ros_ws/install/setup.bash' >> ~/.bashrc
echo 'export TURTLEBOT3_MODEL=burger' >> ~/.bashrc
source ~/.bashrc
2. 启动仿真, Nav2导航栈, SLAM Toolbox异步建图, rviz2
./gzsim_run.sh

ros2 launch slam_toolbox online_async_launch.py use_sim_time:=True

ros2 launch nav2_bringup navigation_launch.py use_sim_time:=True headless:=False

ros2 run rviz2 rviz2 -d /opt/ros/humble/share/nav2_bringup/rviz/nav2_default_view.rviz --ros-args -p use_sim_time:=true
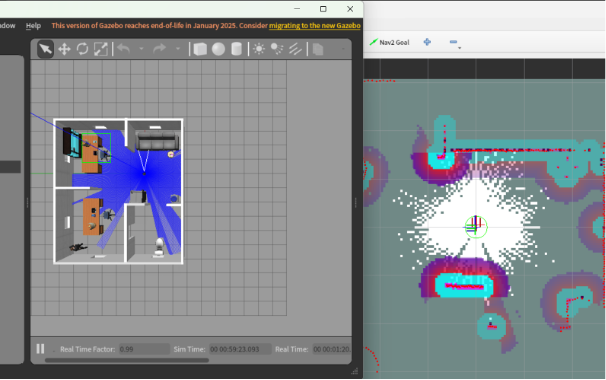
3. 启动explore_lite 自主探索节点(如果机器人在探索时在某一点长时间卡住,可以在rviz中使用Nav2 Goal进行单点导航探索。)
ros2 launch explore_lite explore.launch.py
4. 保存建图结果
机器人完成环境全区域探索后,新开终端执行地图保存命令,地图将保存至$NAV2_MAP_PATH指定路径
export NAV2_MAP_PATH=/workspace/src/turtlebot3_simulations/turtlebot3_gazebo/map
ros2 run nav2_map_server map_saver_cli -f ${NAV2_MAP_PATH}/office_map
5. 模型说明
该package 基于explore_lite进行 ROS2 适配与二次开发,是未知环境自主建图的核心,实现地图前沿检测、探索目标。m-explore-ros2 package 的src/目录下包含explore.cpp、costmap_client.cpp、frontier_search.cpp,分别实现探索节点主要逻辑、代价地图数据subscribe与同步, frontier_search的核心算法。
-
costmap_client.cpp 管理代价地图的数据,核心class 是 explore::Costmap2DClient, 实现了代价地图订阅、格式转换、位姿计算的具体逻辑,为上层提供了线程安全的代价地图数据和机器人实时位姿。这层的作用:给探索模块提供“实时可查询的栅格地图 + 当前机器人位姿”。首先启动时订阅 map 和 map_updates,把 OccupancyGrid 转成 nav2_costmap_2d::Costmap2D(updateFullMap / updatePartialMap)。其次,getRobotPose() 通过 TF 把 robot_base_frame 转到地图坐标系,给后续前沿搜索当起点。
-
frontier_search.cpp 实现了前沿检测与优先级排序算法,核心的class 是frontier_exploration::FrontierSearch, 实现了 BFS 前沿检测、前沿属性计算、成本排序的核心逻辑,接收 Costmap2DClient 提供的代价地图,输出按优先级排序的前沿列表。具体来说,searchFrom(position) 从机器人附近 free cell 开始做 BFS,然后把“未知栅格且4邻域有free”的格子判为 frontier cell(isNewFrontierCell),把“未知栅格且4邻域有free”的格子判为 frontier cell(isNewFrontierCell),用 8 邻域把相连 frontier cell 聚成一个 frontier(buildNewFrontier),并计算size(前沿大小)、centroid(几何中心)、min_distance(离机器人最近点距离)。最后按代价进行排序,cost = potential_scale * distance - gain_scale * size 即“近的更好、大的更好(代价更低)”。
-
explore.cpp:探索节点主逻辑,核心的class是explore::Explore,节点继承自 rclcpp::Node,是 ROS2 探索节点的入口类,在主循环中实现了导航调用、状态控制的流程。具体来说,Explore 节点创建 Nav2 action client(navigate_to_pose),定时器周期调用 makePlan()。makePlan() 核心逻辑是:拿机器人位姿->调 search_.searchFrom() 找 frontiers->过滤 blacklist->选代价最低目标并发给 Nav2->若长时间没进展(progress_timeout),把目标加入 blacklist 并重规划。reachedGoal() 根据 action 结果更新。stop/resume 通过 explore/resume topic 控制暂停恢复。可选 return_to_init=true 时,探索结束回初始点。
-
launch/explore.launch.py,启动的入口,声明并加载所有配置参数( planner_frequency、potential_scale、min_frontier_size 等),直接传递给 Explore 节点的构造函数